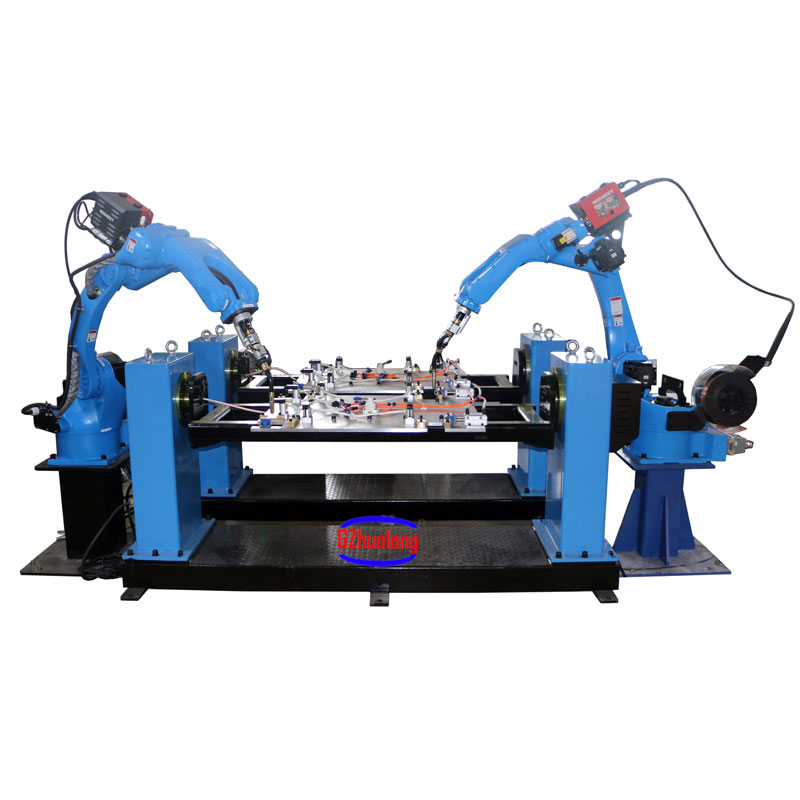
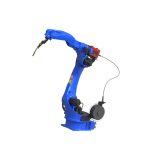
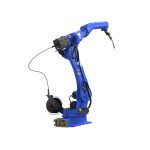

Schweißroboter bestehen hauptsächlich aus zwei Teilen: Robotern und Schweißgeräten.
Kontaktieren Sie unsSchweißroboter bestehen hauptsächlich aus zwei Teilen: Robotern und Schweißgeräten. Der Roboter besteht aus einem Roboterkörper und einem Schaltschrank (Hardware und Software). Schweißgeräte wie Lichtbogen- und Punktschweißen bestehen aus einer Schweißstromquelle (einschließlich Steuerungssystem), einem Drahtvorschubgerät (Lichtbogenschweißen), einem Schweißbrenner (Zange) und anderen Teilen.
Lichtbogenschweißroboter verwenden hauptsächlich Schutzgasschweißverfahren (MAG, MIG, WIG), und für das Lichtbogenschweißen können herkömmliche Thyristor-, Wechselrichter-, Impuls- oder Nichtimpuls-Stromversorgungen mit einstellbarer Wellenform am Roboter installiert werden.
Der Drahtvorschub kann am oder außerhalb des Roboterarms montiert werden. Der Schlauch zwischen Schweißbrenner und Drahtvorschubgerät wird verkürzt, was zur Aufrechterhaltung der Stabilität des Drahtvorschubs beiträgt.
Schweißroboter sind grundsätzlich Nahtfügeroboter, die meist über 6 Achsen verfügen.
Mit der Entwicklung der elektronischen Technologie, Computertechnologie, CNC und Robotik sowie automatischen Schweißrobotern ist ihre Technologie seit ihrem Einsatz in der Fertigung in den 1960er Jahren immer fortschrittlicher geworden, vor allem aufgrund der folgenden Vorteile:
1.Stabilisieren und verbessern Sie die Schweißqualität und spiegeln Sie die Schweißqualität in Form von Werten wider.
2.Steigerung der Arbeitsproduktivität.
3.Erhöhen Sie die Arbeitsintensität der Arbeitnehmer und ermöglichen Sie ihnen, unter gefährlichen Bedingungen zu arbeiten.
4. Reduziert die Anforderungen an die Arbeitstechnologie der Mitarbeiter.
5. Der Vorbereitungszyklus für Produktmodifikationen und -austausch sowie die entsprechenden Investitionen in die Ausrüstung wurden verkürzt.
Daher ist es in allen Lebensbereichen weit verbreitet.
Hauptparameter:
| Vertikaler Mehrgelenkroboter | |||||||
| Modell | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Eingangsspannung | 3 Phasen 380 V 50/60 Hz | 3 Phasen 380 V 50/60 Hz | 3 Phasen 380 V 50/60 Hz | ||||
| Macht | 3KVA | 5KVA | 5KVA | ||||
| Bewegungsfreiheit | 6 | 6 | 6 | ||||
| Maximale Belastung | 10kg | 20kg | 10kg | ||||
| Reichweite und Höchstgeschwindigkeit | J/JT | Bewegungsbereich | Höchstgeschwindigkeit | Bewegungsbereich | Höchstgeschwindigkeit | Bewegungsbereich | Höchstgeschwindigkeit |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| Aufhängung ±30° | Aufhängung ±30° | Aufhängung ±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Zulässige Handgelenkbelastung | J/JT | Moment der Kraft | Trägheitsmoment | Moment der Kraft | Trägheitsmoment | Moment der Kraft | Trägheitsmoment |
| 4 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 5 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8 kg㎡ | 3 Nm | 0,05 kg㎡ | |
| Gewicht | 170kg | 285kg | 290kg | ||||
| Genauigkeit der Neupositionierung | ±0,08 mm | ||||||
| Geräuschpegel | <70dB(A) | ||||||